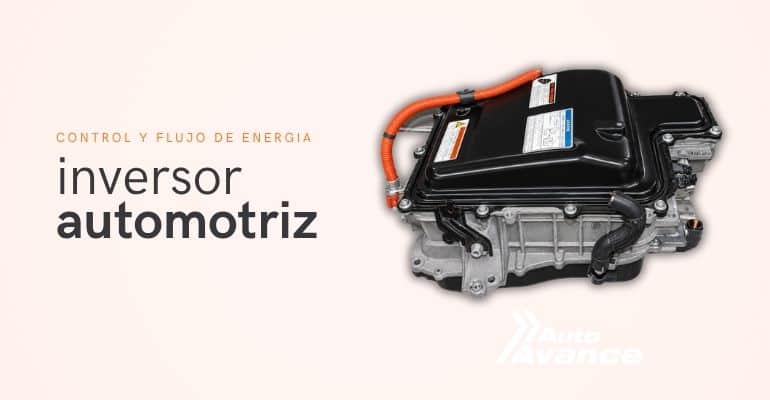
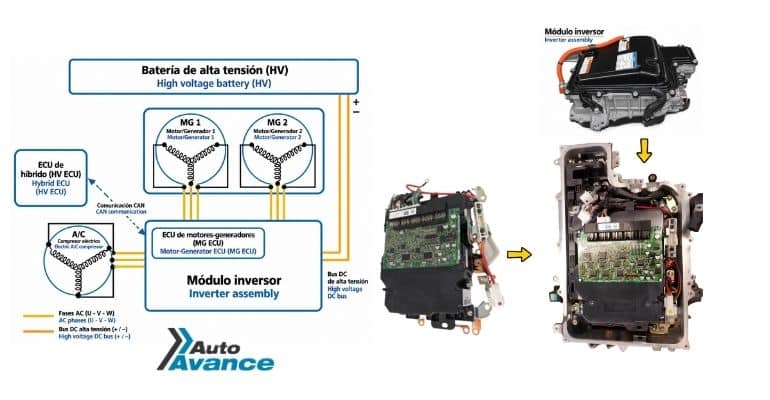
El inversor automotriz es un convertidor electrónico de potencia que transforma y regula energía eléctrica entre el bus de corriente continua y las fases de un motor-generador. En un sistema híbrido, la batería HV entrega DC al enlace de corriente continua, mientras la electrónica de potencia sintetiza las corrientes trifásicas que necesitan MG1 y MG2.
La salida no es una corriente alterna fija. La MG ECU calcula continuamente la conmutación de los dispositivos de potencia con base en la tensión del bus, la corriente de fase, la posición y velocidad del rotor y la temperatura del módulo. Por esa razón, una falla de sensado, de un gate driver o del control PWM puede alterar el funcionamiento aunque los semiconductores no presenten daño físico.
El inversor como convertidor de potencia
Del bus DC a las fases U, V y W
La batería HV alimenta el bus DC interno a través de los elementos de conmutación y protección propios del vehículo. El DC-Link y sus condensadores reducen las variaciones rápidas de tensión y proporcionan una reserva local de energía para el módulo de potencia. La tensión exacta del bus depende de la arquitectura híbrida; por eso no debe suponerse un valor único para todos los vehículos.
El IPM integra seis dispositivos de conmutación, IGBT o MOSFET según el diseño, organizados en tres medios puentes. Cada medio puente corresponde a una fase del motor: U, V o W. La combinación de los interruptores superiores e inferiores define la tensión instantánea aplicada a cada devanado. Los gate drivers reciben las señales de mando y proporcionan el accionamiento eléctrico necesario para conmutar los dispositivos con aislamiento y tiempos controlados.
La MG ECU modifica el ciclo de trabajo y la secuencia de conmutación mediante PWM. El resultado son tres corrientes de fase sintetizadas electrónicamente. Su amplitud, frecuencia y ángulo eléctrico determinan la posición del campo magnético del estator respecto del rotor. Esa relación establece el par, la velocidad y el sentido de operación de MG1 o MG2.
Este principio es una base útil para el diagnóstico electrónico automotriz, porque evita interpretar el inversor como una caja que entrega una señal AC constante. El técnico debe analizar la orden de conmutación, la respuesta de corriente y la coherencia de las realimentaciones.
Cómo se forma el campo magnético del motor
Conmutación coordinada de los tres medios puentes
Cada fase se conecta alternativamente hacia el lado positivo o negativo del bus mediante su par de dispositivos de potencia. El control PWM no mantiene una tensión analógica continua en los devanados. Genera pulsos de alta frecuencia cuya tensión media y secuencia producen la corriente requerida por el algoritmo de control.
Cuando la demanda de par aumenta, la ECU modifica la referencia de corriente y actualiza los ciclos de trabajo. Cuando cambia la velocidad del rotor, también cambia la frecuencia eléctrica necesaria para mantener la relación angular correcta. La conmutación debe respetar tiempos muertos y protecciones para impedir que los dispositivos superior e inferior del mismo medio puente conduzcan al mismo tiempo.
La corriente de fase es una variable crítica. Representa la respuesta real del motor y permite detectar sobrecorriente, desequilibrio o una desviación entre la orden y el resultado. La medición puede realizarse mediante sensores en las fases o mediante una estrategia de reconstrucción a partir de la corriente del enlace, dependiendo del diseño específico.
El lazo cerrado de control del inversor
Medir, calcular, conmutar y corregir
El control funciona como una secuencia repetitiva. Primero se miden la corriente, la tensión del bus, la posición y la velocidad del rotor, además de la temperatura del módulo de potencia. Después, la MG ECU calcula el vector de control y determina las referencias de tensión para las fases. A continuación genera los pulsos PWM, los gate drivers conmutan el IPM y los sensores vuelven a informar el resultado.
La posición del rotor es necesaria para orientar el campo del estator. La corriente de fase permite controlar el par y comprobar que la respuesta coincida con la referencia. La tensión del bus permite compensar cambios de alimentación. La temperatura del IPM interviene en la protección térmica y en la reducción de potencia cuando el módulo se aproxima a su límite de operación.
La ejecución sincronizada entre muestreo, cálculo y actualización PWM reduce el retraso del lazo. Si una señal llega tarde, tiene ruido o se pierde, la ECU puede limitar el par, deshabilitar la conmutación o registrar una condición de protección. En un curso virtual automotriz, este tipo de relación entre señal, control y actuador es fundamental para interpretar mediciones con escáner, multímetro y osciloscopio.
Inversión del flujo durante la regeneración
Del motor-generador al bus DC
Cuando MG1 o MG2 entrega energía mecánica, el movimiento del rotor induce tensión en los devanados trifásicos. En ese estado, el inversor no cambia físicamente las conexiones. Controla la conducción del IPM para transferir la energía desde las fases hacia el DC-Link.
El flujo resultante pasa por el enlace de corriente continua y puede dirigirse a la batería HV bajo la supervisión del sistema híbrido. La misma etapa de potencia trabaja así en ambos sentidos: DC a AC durante la propulsión y AC a DC durante la generación o el frenado regenerativo.
La dirección del flujo no debe confundirse con una simple inversión de polaridad. Depende de la posición del rotor, del par solicitado, de la corriente medida y de los estados de conmutación que ordena la ECU. Una lectura incorrecta de posición o corriente puede provocar una transferencia de energía limitada o una desconexión protectora.
Diagnóstico electrónico del inversor automotriz
Separar potencia, control y realimentación
Un inversor que no acciona el motor no debe diagnosticarse sustituyendo directamente el IPM. Primero se debe identificar si la falla se encuentra en la alimentación de control, el sensado, los gate drivers, la comunicación con la ECU o los semiconductores de potencia. El análisis debe realizarse con el procedimiento de seguridad de alta tensión correspondiente al vehículo.
La ausencia de conmutación puede deberse a una orden PWM bloqueada por una condición de protección. Una corriente incoherente puede deberse al sensor, al circuito de acondicionamiento, al cableado o a un desequilibrio real en las fases. Una señal de posición incorrecta puede impedir que la ECU autorice la conducción aunque el bus DC y el IPM estén disponibles.
La comprobación debe comparar la tensión del bus, las alimentaciones internas, las señales de posición, las corrientes de fase y la orden PWM. También se debe revisar la temperatura reportada y la comunicación entre la MG ECU y el controlador híbrido. Cada medición debe relacionarse con el estado operativo registrado; una lectura aislada no demuestra por sí sola una falla del módulo.
La secuencia que debe observar el técnico
La lógica de diagnóstico puede resumirse así: medir corriente y posición, calcular el vector de control, generar PWM, conmutar U-V-W, volver a medir y corregir. Si la cadena se interrumpe, el técnico debe localizar el primer punto en el que la señal deja de coincidir con la orden.
Comprender esta secuencia permite distinguir un problema de potencia de un problema de control. Los IGBT o MOSFET pueden estar intactos y, aun así, el inversor puede permanecer deshabilitado por una alimentación interna deficiente, un sensor fuera de rango, una protección térmica o una orden PWM ausente.
La función real del inversor en el sistema híbrido
El inversor automotriz coordina energía, tiempo de conmutación y posición eléctrica. El bus DC proporciona la fuente estabilizada; el IPM ejecuta la conmutación; los gate drivers accionan los semiconductores; los sensores entregan la respuesta real; y la MG ECU corrige el sistema en cada ciclo de control.
Por eso el diagnóstico correcto debe considerar el conjunto. Verificar únicamente la continuidad de los semiconductores no confirma que el convertidor pueda producir un campo magnético controlado ni que pueda devolver energía al bus durante la regeneración. La relación entre mando, conmutación y realimentación es la que explica el funcionamiento de MG1 y MG2.