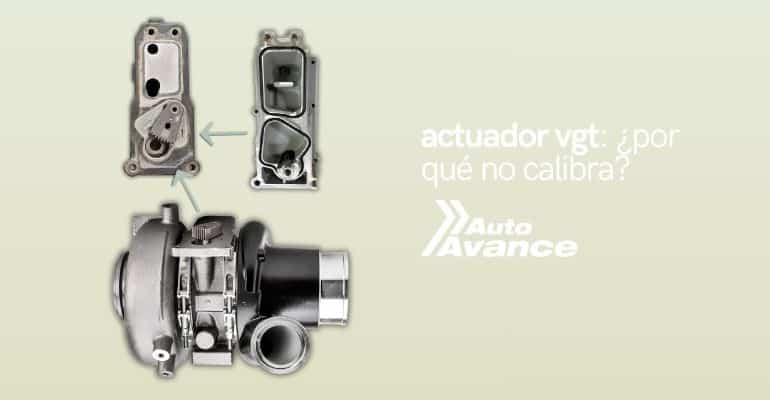
Un VGT atascado impide que la geometría variable siga con precisión la posición solicitada por el ECM. La restricción suele relacionarse con hollín, depósitos o deterioro del mecanismo de álabes y del anillo de accionamiento.
El actuador no debe diagnosticarse de forma aislada. La posición ordenada, la posición real, el recorrido mecánico, la transmisión por engranajes y la comunicación con el ECM deben evaluarse como un solo sistema. Un actuador nuevo no corregirá una geometría que permanece trabada.
Cómo trabaja la geometría variable
El turbocompresor VGT modifica el área de paso de los gases de escape mediante álabes móviles. Al cambiar su posición, regula la energía que llega a la turbina y permite controlar la respuesta del turbo en diferentes condiciones de carga y régimen.
En algunas aplicaciones, el movimiento se realiza mediante un actuador eléctrico con sensor de posición integrado. Otras utilizan un actuador neumático o una arquitectura distinta. Por esta razón, los terminales, las señales y la estrategia de control deben confirmarse con la información técnica de cada vehículo.
El turbocompresor de geometría variable debe permanecer dentro de su recorrido mecánico. Si el anillo o los álabes se endurecen, el control electrónico puede ordenar una posición que el conjunto no logra alcanzar.
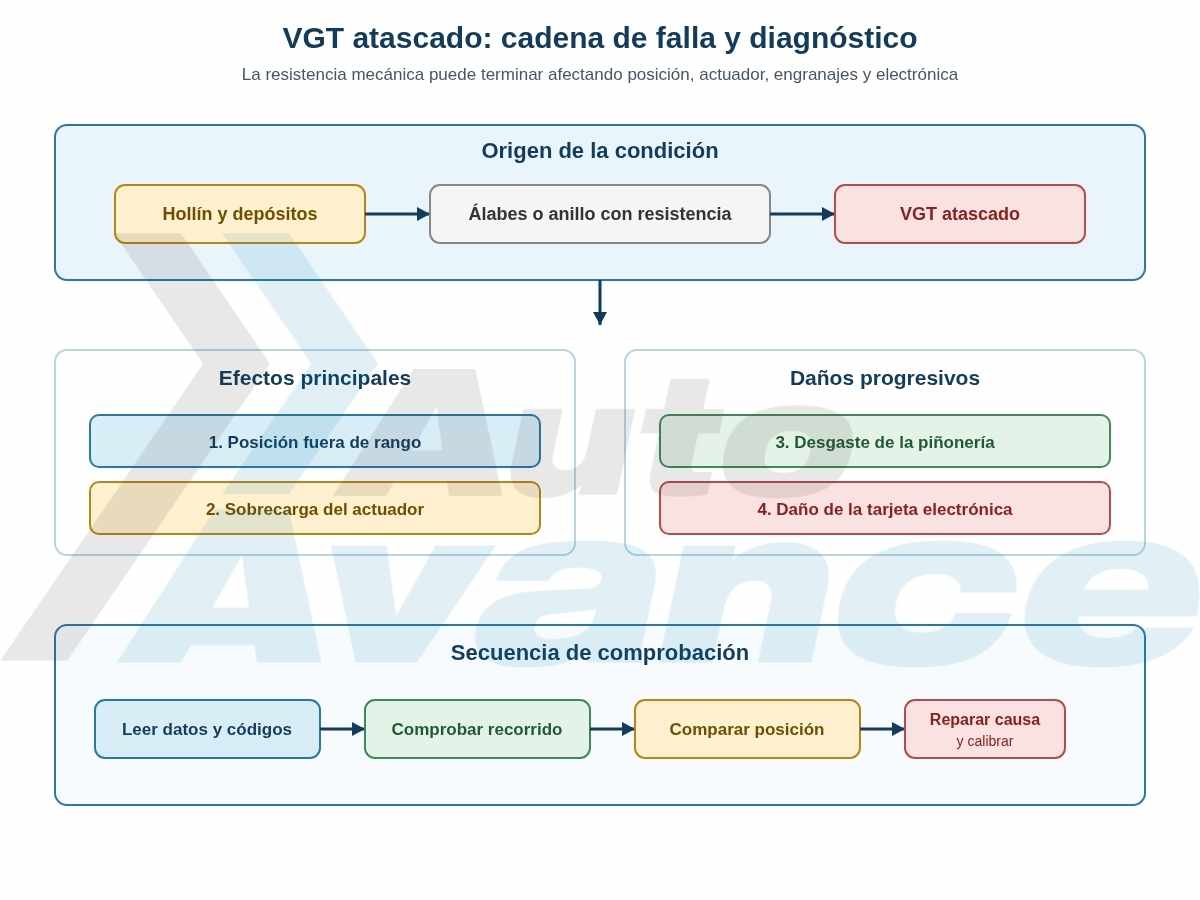
4 problemas por un VGT atascado
1. Posición fuera de rango
El hollín y los depósitos pueden restringir el movimiento de los álabes o del anillo VGT. Como resultado, la posición real deja de seguir la posición ordenada por el ECM. El sistema puede registrar fallas de desempeño, posición o respuesta lenta.
La desviación también puede modificar la presión de sobrealimentación. Dependiendo de la estrategia del vehículo, el ECM puede limitar el torque y activar una reducción de potencia para proteger el motor y el turbocompresor. La comparación entre presión solicitada y presión real debe hacerse con datos en vivo; el sensor de presión de sobrealimentación también debe descartarse antes de condenar el mecanismo.
2. Sobrecarga del actuador
Cuando la geometría ofrece resistencia, el motor eléctrico intenta vencer continuamente la carga de los álabes o del anillo VGT. Aumentan el esfuerzo mecánico, la corriente demandada y la temperatura del actuador.
La sobrecarga puede generar una respuesta lenta, un movimiento incompleto o una protección térmica interna. Antes de instalar otro actuador, debe comprobarse manualmente, con el conjunto desmontado y siguiendo el procedimiento aplicable, que el mecanismo tenga recorrido libre y uniforme. No se debe forzar el eje ni ajustar topes sin una especificación del fabricante.
3. Desgaste de la piñonería
El esfuerzo repetitivo puede producir holgura o deterioro de los dientes del tren de engranajes. En ese estado, el motor puede girar, pero la geometría presenta retraso, juego o una posición final diferente de la solicitada.
La holgura altera la relación entre el giro del motor y el desplazamiento del anillo VGT. Por eso, una prueba eléctrica del motor no es suficiente. También se debe inspeccionar la transmisión, verificar que no existan dientes dañados y observar si el movimiento cambia de sentido sin desplazar de inmediato la geometría.
4. Daño de la tarjeta electrónica
El calor, la vibración, la humedad y una carga mecánica anormal pueden afectar la electrónica interna del actuador. Según el diseño, la tarjeta puede integrar un microcontrolador, una etapa de potencia o driver del motor, transistores de potencia, circuitos de alimentación y regulación, una interfaz de comunicación, el acondicionamiento de la señal del sensor de posición y componentes de protección.
No todos los actuadores utilizan exactamente la misma arquitectura. Una falla de la tarjeta puede producir pérdida de control, lectura de posición incoherente o pérdida de comunicación con el ECM. La comprobación debe incluir alimentación, masa, conectores, comunicación y datos de posición, sin aplicar una tensión externa que no esté indicada para esa aplicación.
Secuencia de diagnóstico
Confirmar la condición del mecanismo
Primero se deben leer los códigos y registrar los datos en vivo relacionados con posición del VGT, presión de sobrealimentación y estado del actuador. Después se inspeccionan el arnés, el conector, las líneas de control si existen y las fugas del sistema de admisión o escape.
Con el actuador separado cuando el procedimiento lo permita, se comprueba el recorrido del eje o del anillo. El desplazamiento debe ser continuo, sin puntos duros, atascos ni juego excesivo. Si la geometría no se mueve libremente, el reemplazo del actuador no es una reparación completa.
Comparar orden y respuesta
Durante una prueba activa autorizada por el fabricante, se compara la posición comandada con la posición real. Una respuesta que no alcanza el objetivo puede deberse a restricción mecánica, desgaste de engranajes, falla del sensor, problema eléctrico o daño de la tarjeta.
El diagnóstico de fallos del turbocompresor debe incluir la verificación de presión real, fugas, estado del turbo y causa que originó la acumulación de hollín. Si se instala un actuador nuevo, puede ser necesaria una calibración o aprendizaje específico de la aplicación.