El ECM diésel no es un bloque electrónico único. Sus etapas internas separan la recepción de señales, el procesamiento lógico, la comunicación y el accionamiento de cargas. Conocer las etapas internas del ECM diésel permite ubicar una falla sin atribuirla de inmediato al microcontrolador.
La revisión debe seguir el recorrido de la señal. Primero se comprueban la alimentación y las referencias internas. Después se evalúan las entradas acondicionadas, la ejecución del procesador y las salidas de potencia. En una reparación real, este orden ayuda a distinguir una falla externa del arnés de una pérdida funcional dentro del módulo.
Cómo se organizan las etapas internas del ECM diésel
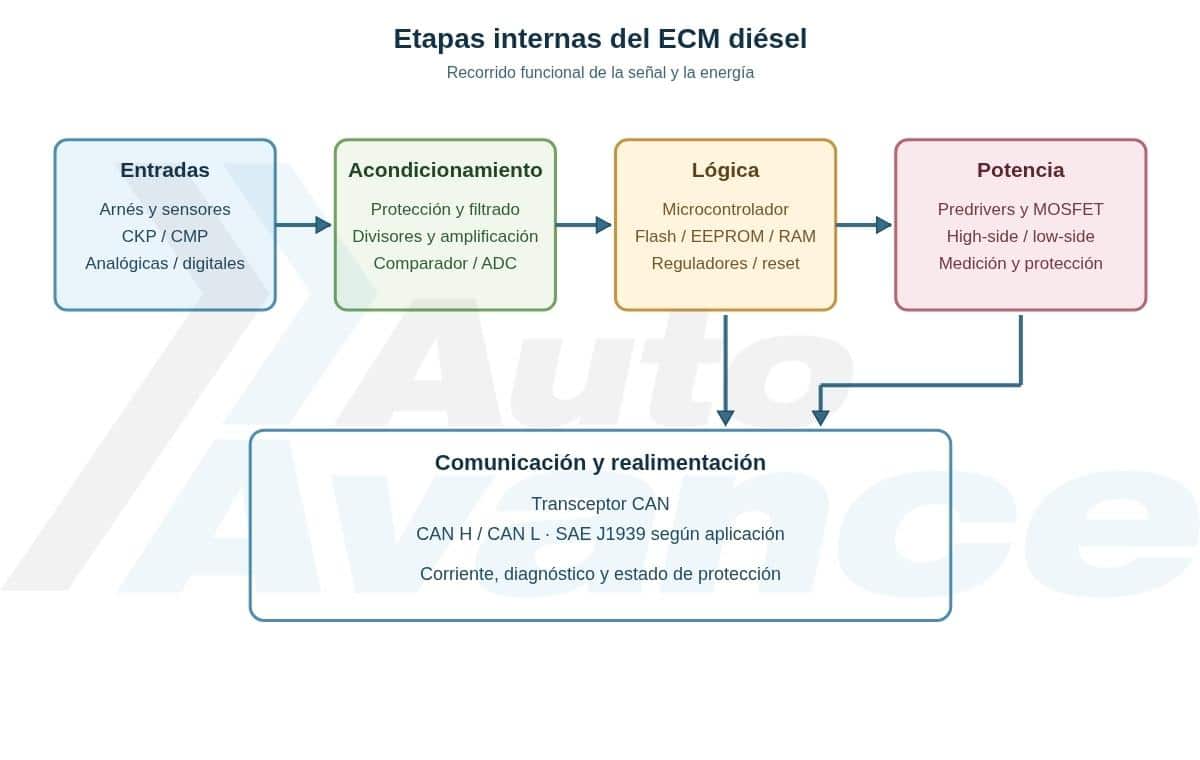
Dentro del ECM, las funciones se agrupan en bloques conectados. La etapa de entradas recibe las señales del arnés. La etapa lógica las interpreta y ejecuta el software de control. La etapa de potencia convierte los comandos de bajo nivel en corriente para inyectores, válvulas, relés y otros actuadores. La interfaz de comunicaciones intercambia información con los demás módulos mediante el bus del vehículo.
La separación no significa que cada bloque trabaje de forma aislada. Una entrada CKP válida debe llegar al procesador para permitir la sincronización. El procesador debe generar un comando correcto para que el driver conmute. La salida también puede devolver información de corriente, diagnóstico o protección al bloque lógico.}
Etapa de potencia: drivers y conmutación de actuadores
De la señal lógica a la corriente de carga
El microcontrolador no alimenta directamente un inyector, una válvula, un relé ni otro actuador. Produce una señal de control de bajo nivel. Esa señal pasa por un predriver o por un circuito integrado de accionamiento que controla la compuerta de un MOSFET, un transistor de potencia u otro dispositivo de conmutación.
La salida puede estar configurada como high-side, cuando el interruptor entrega el positivo a la carga, o como low-side, cuando el interruptor conecta la carga a masa. La arquitectura concreta depende del actuador, del fabricante y de la estrategia de control. Por eso no debe suponerse que todas las salidas del ECM tienen la misma topología.
Los drivers automotrices pueden integrar protección contra sobrecorriente, cortocircuito, sobretemperatura, sobretensión y pérdida de carga. Algunos también entregan una señal de diagnóstico o una medición proporcional de corriente. Esta realimentación permite que el ECM compare el comportamiento eléctrico de la carga con la orden emitida.
Transitorios de las cargas inductivas
Un inyector, un solenoide o un relé almacena energía en su campo magnético. Cuando la corriente se interrumpe, esa energía produce un transitorio de tensión. Diodos, redes de limitación, transistores protegidos y circuitos de recirculación controlan el transitorio para evitar daños en el dispositivo de conmutación.
La presencia de un diodo no debe darse por sentada en todos los diseños. La trayectoria de descarga puede estar integrada en el driver o definida mediante componentes externos. El diagnóstico debe seguir el esquema del ECM específico antes de medir o sustituir un semiconductor.
En los sistemas diésel Common Rail pueden existir circuitos adicionales para elevar la tensión y almacenar energía durante el accionamiento del inyector. Su función es entregar una respuesta eléctrica rápida a la válvula del inyector. La existencia de esta etapa, su tensión y su método de control varían según la aplicación; por ello no se debe aplicar un valor universal.
Etapa de entradas y acondicionamiento de señal
Protección y filtrado antes del procesador
Las señales procedentes del arnés llegan primero a una red de protección y acondicionamiento. Esta zona puede incluir protección contra sobretensión y descargas electrostáticas, resistencias limitadoras, filtros, divisores de tensión, amplificadores, comparadores y circuitos de conformación.
El objetivo es adaptar una señal expuesta al ruido del vehículo a un nivel que el circuito digital o el conversor analógico-digital pueda interpretar. El acondicionamiento también limita perturbaciones y evita que una entrada fuera de rango alcance directamente al microcontrolador.
Señales CKP, CMP y entradas analógicas
Las señales CKP y CMP pueden proceder de sensores de reluctancia variable o de sensores digitales, según el sistema. Una señal de reluctancia variable necesita una interfaz capaz de detectar una señal alterna de amplitud variable y convertirla en pulsos definidos. Una señal digital puede requerir protección, filtrado y adaptación de nivel antes de ingresar al procesador.
Las entradas analógicas trabajan con referencias reguladas y llegan al conversor A/D después de pasar por la red de entrada correspondiente. La tensión medida por el ECM no debe compararse con un valor genérico sin conocer el sensor, la referencia y el circuito del vehículo.
Esta etapa es clave para separar una falla externa de una falla interna. Si la señal está presente en el conector del ECM, pero desaparece después de la protección o no alcanza el nivel esperado en la entrada del procesador, el problema puede estar en el acondicionamiento. La prueba debe hacerse con diagrama eléctrico, osciloscopio y mediciones en puntos definidos.
La interpretación de señales de sensores automotrices ayuda a comparar la forma de onda en el sensor, el arnés y la entrada del módulo. El sensor CKP requiere especial atención porque su pérdida puede impedir la sincronización y el accionamiento de los inyectores.
Etapa lógica y de comunicaciones
Microcontrolador, memorias y reguladores
La etapa lógica concentra el microcontrolador, las memorias y los reguladores que alimentan los circuitos internos. El procesador ejecuta el software, interpreta las entradas, calcula las estrategias de inyección y genera los comandos para los drivers.
La memoria Flash suele contener el programa y los datos de calibración. La EEPROM puede conservar parámetros que deben permanecer sin alimentación, aunque la función exacta depende de la arquitectura. La memoria RAM contiene datos temporales de ejecución. No todas las unidades separan estas funciones con los mismos componentes físicos; algunas las integran dentro del microcontrolador.
El regulador interno debe entregar una alimentación estable al núcleo, a las memorias y a los periféricos. También deben comprobarse el circuito de reset, la referencia de reloj u oscilador y la actividad del procesador. Una tensión correcta en el conector no demuestra que las fuentes internas estén funcionando.
CAN H, CAN L y SAE J1939
El transceptor CAN constituye la interfaz eléctrica entre la lógica interna y las líneas CAN H y CAN L. El microcontrolador entrega y recibe señales lógicas; el transceptor las convierte en señales diferenciales del bus y protege la interfaz frente a las condiciones eléctricas previstas por el diseño.
En vehículos y equipos diésel pesados, la comunicación puede transportar información mediante SAE J1939. La presencia de alimentación en el ECM no garantiza que el transceptor esté operativo. Una falla en esta zona puede producir pérdida de comunicación aunque el procesador continúe ejecutando parte de su software.
Orden de diagnóstico en una reparación del ECM
Comprobaciones iniciales
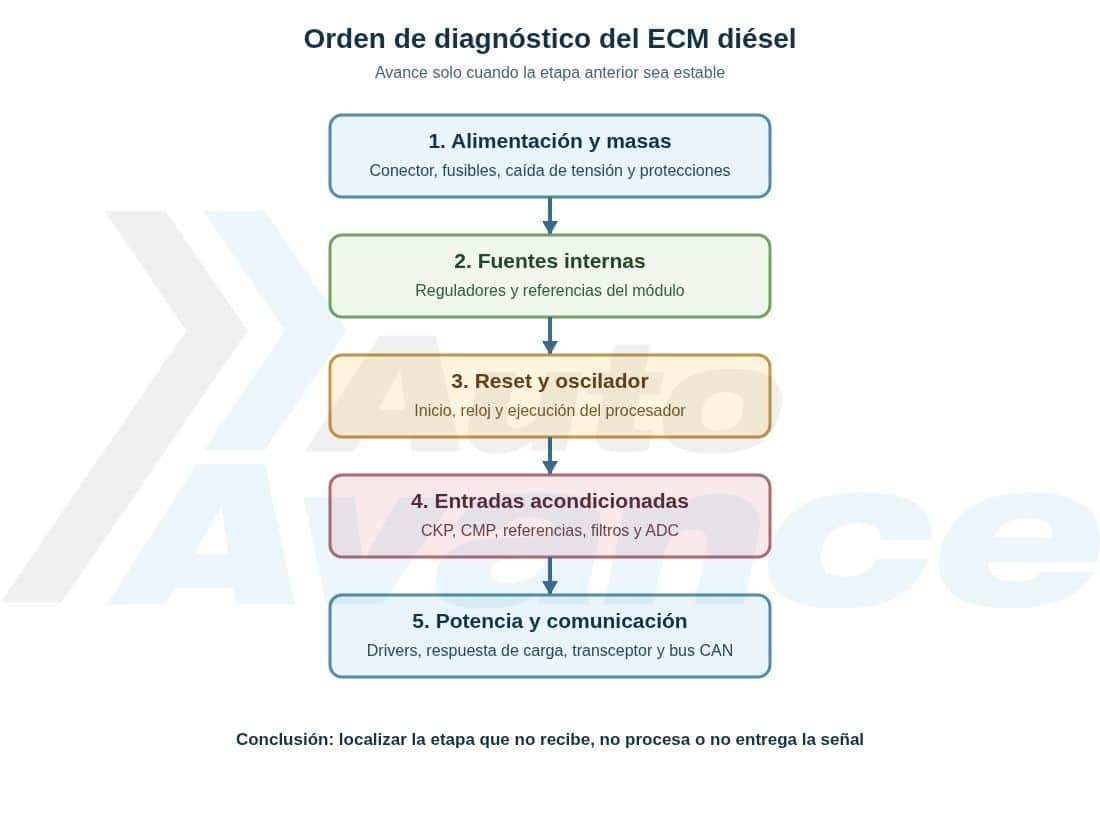
Antes de concluir que existe daño del microcontrolador, se comprueban el positivo permanente, el positivo conmutado, las masas, las caídas de tensión y las protecciones de entrada. Después se verifican las fuentes internas y sus referencias bajo las condiciones indicadas por el fabricante del módulo.
Reset, oscilador y ejecución
Con las fuentes estables, se revisa el estado del reset y la actividad del oscilador. Un reset sostenido, una alimentación que cae durante el arranque o una referencia de reloj ausente pueden impedir la ejecución sin que el microcontrolador esté averiado.
Entradas, salidas y comunicación
Luego se compara la señal del sensor en el conector con la señal disponible después del acondicionamiento. Si el procesador funciona, se comprueba la orden de salida y la respuesta del driver con una carga y un procedimiento seguros. Finalmente se revisa la actividad del transceptor y el estado de CAN H/CAN L.
El diagnóstico electrónico automotriz permite relacionar estas mediciones con datos en vivo, pruebas de actuadores y comunicación. El objetivo no es cambiar el ECM por la ausencia de una señal, sino demostrar en qué etapa se interrumpe la cadena funcional.
Criterio técnico para reparar el módulo
Las etapas internas del ECM diésel deben evaluarse como una cadena: alimentación, acondicionamiento, lógica, comunicación y potencia. Un cortocircuito externo puede dañar un driver sin afectar al procesador. Una entrada protegida puede quedar abierta sin que exista una falla del sensor. Un transceptor CAN puede perder comunicación mientras las salidas continúan funcionando.
La reparación debe documentar cada medición y compararla con el esquema específico. Sin esa referencia, no es posible asignar un valor universal a una fuente, una señal CKP/CMP, una corriente de inyector o una tensión elevadora. La conclusión correcta aparece cuando la prueba identifica el bloque que no recibe, no procesa o no entrega la señal esperada.