
Identificación de terminales de la ECU
La identificación de terminales de la ECU permite relacionar cada posición del conector con su función eléctrica. El pinout es el mapa de esas posiciones. Distingue alimentaciones, masas, entradas de sensores, salidas de actuadores y circuitos de diagnóstico antes de conectar un instrumento.
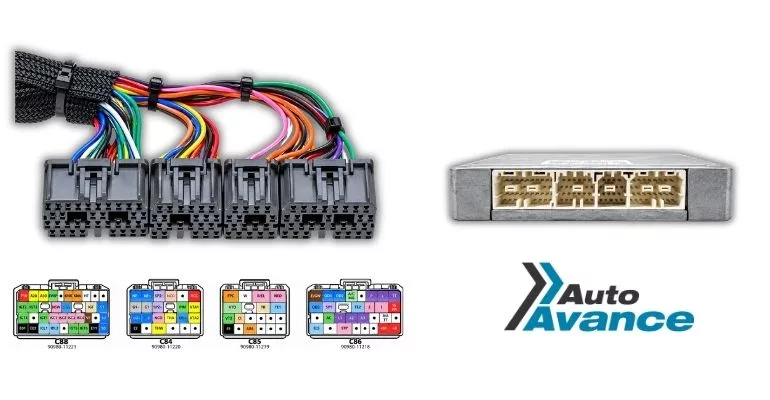
La imagen del Toyota 1JZ-GTE muestra cuatro conectores rotulados C88, C84, C85 y C86. Sirve para explicar la lectura del mapa, pero no permite confirmar su aplicación a un vehículo concreto sin conocer modelo, año, transmisión y referencia de la ECU. Cada medición exige comprobar esa correspondencia.
Cómo relacionar conector, posición y función
La identificación de terminales de la ECU comienza por la referencia de la unidad y el diagrama correspondiente al vehículo. Después se comprueban la forma del conector, sus guías, el seguro y la cantidad de cavidades. La semejanza exterior entre dos unidades no garantiza la misma distribución eléctrica.
El código del conector identifica el conjunto. El número de cavidad localiza el terminal y la sigla describe su función. Son datos diferentes. Una casilla sin sigla no demuestra que sea una entrada disponible para alimentar o conectar un accesorio.
El pinout debe leerse junto con el esquema del circuito. Los símbolos eléctricos automotrices permiten reconocer sensores, interruptores y elementos de control que se conectan a cada terminal.
Confirmar la vista antes de contar terminales
Determine si la ilustración muestra el conector de la ECU, la cara de acoplamiento del arnés o el lado de entrada de los cables. Localice el seguro y las guías como referencias físicas. La vista opuesta puede invertir la disposición aparente de las cavidades.
No invierta la numeración por intuición. Traslade la posición únicamente después de confirmar la leyenda de la vista y los números indicados en el manual. Un terminal correctamente interpretado desde el lado equivocado conduce a una medición sobre otro circuito.
Qué significan las señales de la imagen
C84: posición del motor, temperatura y mariposas
NE+ y NE− identifican el circuito de señal del sensor de posición del cigüeñal, CKP, en la representación suministrada. G1 y G2 se relacionan con las señales de posición del árbol de levas, CMP. Confirme sus retornos en el esquema aplicable; un retorno de sensor no debe tratarse automáticamente como masa de chasis.
THW corresponde a la señal de temperatura del refrigerante, asociada al sensor ECT. VTA1 y VTA2 identifican señales de posición de mariposa. La presencia de ambas siglas no basta para concluir que sean dos pistas de un mismo sensor: debe comprobarse qué mariposa y qué sensor corresponden a cada circuito en esa versión.
VCC aparece en la imagen como alimentación de referencia para sensores. La nomenclatura puede aparecer como VC en otra documentación. No confunda esta referencia regulada con una alimentación de batería. Su valor y su terminal de referencia deben comprobarse para la ECU identificada.
C88: mando de encendido y control del ralentí
IGT1 a IGT6 son señales de mando de encendido que salen de la ECU hacia el módulo de encendido en esta arquitectura. IGF retorna como confirmación hacia la ECU. Son funciones y sentidos de señal diferentes; no deben intercambiarse durante la prueba.
Las etiquetas ISC1 a ISC4 de la imagen corresponden al control de la válvula de ralentí, ISCV. ISCV nombra la válvula; ISC1 a ISC4 identifican circuitos de mando. Su comprobación exige identificar la configuración del actuador y las condiciones de activación.
Secuencia para medir sin confundir circuitos
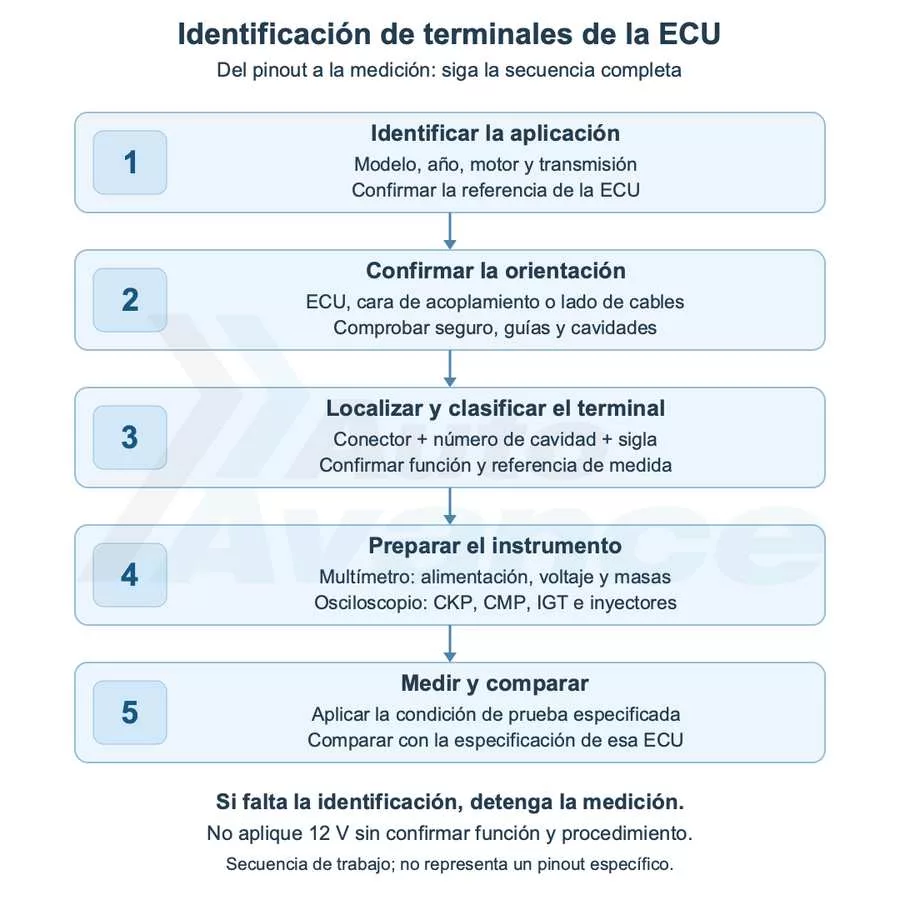
Paso 1. Identificar la aplicación
Registre modelo, año, motor, transmisión y referencia de la ECU. Seleccione el diagrama que corresponda a esos datos. Si no puede confirmar la aplicación, detenga la medición sobre el pin propuesto.
Paso 2. Confirmar la orientación
Compruebe qué cara representa el dibujo y compare seguro, guías y cavidades con el conector real. Mantenga esa orientación durante la localización del terminal.
Paso 3. Localizar y clasificar el terminal
Cruce código del conector, número de cavidad y sigla. Siga el circuito hasta el componente. Determine si es alimentación, masa, referencia, entrada o salida. Confirme también el punto respecto al cual se medirá.
Paso 4. Preparar el instrumento
Use un multímetro para comprobar alimentaciones, voltajes y caídas de tensión en masas, con la condición de carga indicada. Las pruebas de resistencia requieren el circuito sin alimentación y el aislamiento previsto para esa comprobación.
Use un osciloscopio automotriz para examinar CKP, CMP, IGT y mandos de inyectores. Seleccione sondas, atenuación y rango adecuados al circuito. En sensores inductivos, confirme si la medición requiere una conexión diferencial; no conecte una masa común a un retorno sin comprobar el esquema.
Paso 5. Medir y comparar
Reproduzca la condición especificada: contacto conectado, arranque o motor en funcionamiento. Compare el valor o la forma de onda con la especificación de esa aplicación. Una lectura tomada en otra condición puede conducir a un diagnóstico incorrecto.
Nunca aplique 12 V directamente a un terminal sin confirmar su función y el procedimiento de prueba. La identificación de terminales de la ECU debe completarse antes de medir, alimentar o simular cualquier señal.
Identificación de módulos automotrices por sus siglas
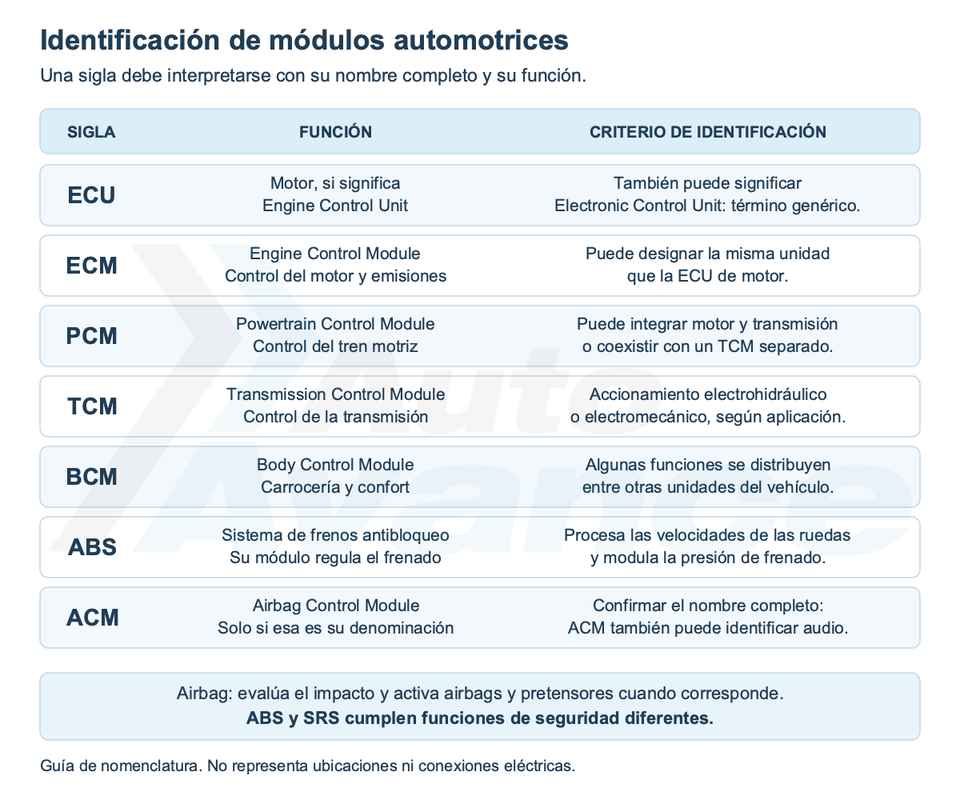
La identificación de módulos automotrices permite relacionar una sigla con el sistema que controla y seleccionar la unidad correcta durante el diagnóstico. ECU, ECM, PCM, TCM y BCM describen unidades de control o funciones específicas. ABS identifica un sistema de frenado, mientras que ACM requiere confirmar el significado asignado en cada vehículo.
Las denominaciones no representan necesariamente siete computadoras independientes. Algunas funciones se integran en una misma unidad y otras se distribuyen entre módulos. La descripción general de las computadoras en un auto ayuda a comprender esa distribución. Para identificar cada unidad, también se debe revisar su nombre completo y el sistema al que pertenece.
ECU y ECM: denominaciones del control del motor
ECU: unidad de control del motor o término genérico
ECU puede utilizarse como Engine Control Unit, unidad de control del motor. En ese contexto recibe información de sensores y gobierna actuadores para regular la operación del motor. Controla la inyección, la gestión del aire y el encendido cuando el tipo de motor lo requiere.
ECU también significa Electronic Control Unit, unidad de control electrónico. Con este significado, el término abarca unidades de distintos sistemas del vehículo. La sigla aislada no permite concluir que el componente controla exclusivamente el motor.
ECM: módulo de control del motor
ECM significa Engine Control Module. Procesa las señales del motor y ejecuta estrategias de funcionamiento y control de emisiones. Las denominaciones ECM y ECU de motor pueden referirse a la misma unidad. No existe una separación universal en la que una computadora controle los actuadores y otra procese las señales.
Los componentes de la ECU automotriz permiten distinguir recepción de señales, procesamiento y accionamiento dentro de una misma unidad. Estas funciones internas no convierten automáticamente al ECM y a la ECU en módulos diferentes.
PCM y TCM: alcance del control del tren motriz
PCM: módulo de control del tren motriz
PCM significa Powertrain Control Module. En arquitecturas con control integrado puede reunir las funciones del motor y la transmisión. Sin embargo, la presencia de un PCM no demuestra que el control de la transmisión esté integrado en él. Existen vehículos con PCM y TCM separados.
La identificación de módulos automotrices debe establecer si el control está integrado o distribuido. Esta distinción permite interpretar correctamente los nombres de las unidades disponibles en el equipo de diagnóstico.
TCM: módulo de control de la transmisión
TCM significa Transmission Control Module. Procesa las señales necesarias para controlar la transmisión y ordenar los cambios de relación. En transmisiones con accionamiento electrohidráulico, gobierna solenoides que regulan la presión y la aplicación de embragues. También ejecuta funciones de diagnóstico y estrategias de protección, según la aplicación.
El control puede utilizar actuadores electrohidráulicos o electromecánicos. Por ello, no todas las funciones descritas corresponden a todas las transmisiones. La unidad puede estar integrada en el conjunto electrónico de la transmisión, montada sobre ella o instalada de forma independiente.
BCM: control de carrocería y confort
Distribución de funciones eléctricas
BCM significa Body Control Module, módulo de control de carrocería. Gestiona funciones como iluminación, acceso al vehículo, limpiaparabrisas y confort. Los seguros y los vidrios eléctricos pueden depender de su coordinación con otras unidades, según la arquitectura.
No se debe interpretar el BCM como una computadora que acciona directamente todos los consumidores de carrocería. Algunas funciones se ejecutan mediante módulos de puertas u otras unidades distribuidas. Su alcance se determina con la documentación del vehículo.
ABS y módulo de airbag: funciones de seguridad diferentes
Módulo ABS: regulación del frenado antibloqueo
ABS significa Anti-lock Braking System, sistema de frenos antibloqueo. La sigla corresponde al sistema; el módulo ABS es su unidad de control electrónico.
Esta unidad procesa las velocidades de las ruedas. Cuando detecta una tendencia al bloqueo, controla las válvulas de la unidad hidráulica para modular la presión de frenado. La unidad hidráulica incorpora válvulas, bomba de retorno y control electrónico. Esta función debe distinguirse del control de los sistemas de retención de ocupantes.
ACM: confirmar la denominación del módulo de airbag
ACM puede utilizarse como Airbag Control Module, módulo de control del airbag. Esta unidad evalúa señales de impacto y determina la activación de airbags y pretensores cuando las condiciones de la colisión lo requieren. Forma parte del SRS, sistema suplementario de retención.
ACM no es una denominación universal para esta función. En algunas plataformas significa Audio Control Module, módulo de control de audio. Por tanto, la identificación de módulos automotrices debe confirmar el nombre completo antes de asociar ACM con el SRS.
Cómo interpretar las siglas durante la identificación
Confirmar función y arquitectura
Primero se identifica el vehículo y su configuración. Después se consulta la denominación completa de la unidad en la documentación técnica y en el equipo de diagnóstico. Finalmente se relaciona esa unidad con el sistema controlado y se determina si sus funciones están integradas o distribuidas.
El siguiente esquema resume las funciones y los matices de identificación descritos. Es una guía de nomenclatura; no representa ubicaciones físicas ni conexiones eléctricas de un vehículo específico.
Mapeo de la ECU
El mapeo de la ECU es la modificación de las tablas internas que usa la computadora del motor para decidir cuánto combustible inyectar, cuánto avance de encendido aplicar, qué presión de turbo solicitar, cuánto torque permitir y cómo responder al acelerador según las RPM y la carga. Cuando se habla de mapeo de la ECU, se habla de calibración de software, no de una simple lectura de fallas.
En el taller, el mapeo de la ECU empieza con la lectura del archivo original y la identificación de los mapas que contiene. Esas tablas suelen organizarse por filas, columnas y valores. Una puede relacionar RPM con carga del motor y fijar el torque máximo permitido en cada zona. Otra puede definir presión de turbo, cantidad de combustible, lambda o avance de encendido. Si el archivo se modifica con criterio, se escribe de nuevo y luego se valida con datos reales para comprobar que el motor siga dentro de límites seguros.
Qué es el mapeo de la ECU
El mapeo de la ECU es el conjunto de ajustes que define cómo responde el motor en distintas condiciones de operación. La estrategia no trabaja con un solo valor global, sino con múltiples tablas que la computadora consulta en tiempo real. Por eso una misma unidad puede tener mapas distintos para carga parcial, carga alta, arranque en frío, protección térmica o demanda de potencia.
La lógica detrás de los mapas
Un mapa es una tabla interna de la ECU que entrega un valor en función de dos o más variables. Las más comunes son RPM, carga, temperatura, posición del acelerador, presión atmosférica y presión de sobrealimentación. En un mapa bien estructurado, cada eje representa una condición de trabajo y cada celda contiene el valor que la ECU aplicará en esa combinación específica.
En un sistema de gasolina o diésel moderno, la lógica de control se entiende mejor cuando se conoce la arquitectura de la ECU automotriz. El software no improvisa. Busca un valor dentro de una tabla, lo corrige con otras estrategias y ejecuta la orden final sobre inyección, encendido, turbo o mariposa electrónica.
Qué puede tocar un Stage
Stage es un nombre de taller para un nivel de calibración aplicado sobre el software original. No es una norma universal ni una definición única entre fabricantes. En la práctica, un Stage puede cambiar la respuesta del acelerador, aumentar el torque permitido, modificar la presión de turbo, enriquecer o ajustar la mezcla, y alterar los límites de protección para adaptarlos a una combinación concreta de hardware y objetivo de manejo.
El criterio técnico no consiste en subir valores al azar. Un mapeo de la ECU serio conserva coherencia entre demanda, aire disponible, combustible, temperatura de escape y capacidad mecánica del conjunto. Si una sola tabla se eleva sin revisar las demás, el resultado puede ser un motor más brusco, una mezcla fuera de rango o un turbo trabajando fuera de su zona segura.
Cómo se trabaja en taller
Lectura del archivo original
El proceso empieza con el archivo original de la ECU. Ese respaldo permite comparar, editar y volver atrás si algo no coincide. En ese archivo suelen convivir mapas de inyección, encendido, limitadores de torque, presión de turbo, gestión de pedal, protección térmica y otras correcciones internas que el software usa para construir la respuesta del motor.
La lectura correcta no solo preserva el contenido. También ayuda a identificar la familia de calibración y la estrategia de la unidad. Si el archivo se interpreta mal desde el inicio, el mapeo de la ECU puede terminar editando tablas que no corresponden al objetivo del trabajo.
Modificación y escritura
Una vez localizados los mapas, se modifican los valores con criterio técnico y se vuelve a escribir el archivo en la ECU. En esta etapa la coherencia entre tablas importa más que el número aislado. El torque permitido debe guardar relación con la presión de turbo, la cantidad de combustible y el avance de encendido. Si una variable cambia, las demás deben acompañar esa decisión.
La escritura correcta no termina cuando el archivo entra a la memoria. Después hay que verificar que la ECU arranque, que no existan errores de integridad y que el comportamiento en ruta corresponda a lo editado. Un escáner automotriz OBD ayuda a revisar códigos, parámetros y reacción del sistema durante esa validación.
Validación con datos reales
El mapeo de la ECU solo se considera correcto cuando el vehículo se prueba y los datos confirman la calibración. Aquí entra el datalog o log, que registra valores reales del motor durante aceleración, carga sostenida, cambios de marcha y desaceleración. Esa información permite comparar lo solicitado por la ECU con lo que realmente ocurre en el motor.
La lectura del log debe cruzarse con la respuesta de los sensores automotrices. Si el sensor de presión, temperatura, masa de aire o posición no informa bien, la calibración puede parecer incorrecta aunque el archivo esté bien construido. El ajuste solo es confiable cuando entrada, cálculo y salida coinciden.
Conceptos que debes dominar
Mapa
Mapa es la tabla interna de la ECU que define un valor según RPM, carga, temperatura u otras variables. Un mapa puede controlar combustible, avance, boost, torque o respuesta del acelerador. Sin mapas, la ECU no tendría una lógica ordenada para adaptar el motor a cada situación.
Stage
Stage es el nivel de calibración aplicado al software original para cambiar potencia, respuesta o límites operativos. En taller, el término describe una intención de ajuste, pero el trabajo real siempre depende del hardware, de la estrategia del módulo y de la calidad del archivo base.
Flash y EEPROM
Flash es la memoria donde se almacena el programa y gran parte de la calibración de la ECU. Allí viven el firmware y buena parte de las tablas que gobiernan la operación del motor. EEPROM es la memoria usada para guardar configuraciones, adaptaciones y otros datos específicos del módulo. Esa separación importa porque no todo el contenido de una ECU se trata igual al momento de leer, editar o programar.
Checksum
Checksum es la verificación matemática que confirma la integridad del archivo después de modificarlo. Si el cálculo no coincide, la ECU puede rechazar la programación o trabajar con error de validación. Por eso, después de editar mapas, el archivo debe quedar coherente antes de volver a escribirse en la unidad.
Boost
Boost es la presión de sobrealimentación solicitada y controlada en motores turbo. La ECU usa esta variable para decidir cuánto aire puede entrar al motor y cómo debe responder el sistema de admisión con wastegate, geometría variable o control electrónico del turbo. Un boost bien calibrado debe respetar el caudal de aire, la temperatura y la capacidad mecánica del conjunto.
Lambda
Lambda es la relación aire-combustible utilizada para controlar mezcla, rendimiento, emisiones y temperatura. En una calibración correcta, lambda no se trata solo como un número de consumo o potencia. También define margen térmico, estabilidad de combustión y protección del motor bajo carga.
Datalog o log
Datalog o log es el registro de parámetros reales del motor para comprobar y ajustar la calibración. Su valor está en mostrar lo que hace el vehículo, no lo que el archivo promete. Si la presión real, la temperatura real o la carga real se desvían de lo esperado, el log lo expone y permite corregir el mapeo de la ECU con base en hechos.

Cómo pensar una calibración segura
Un mapeo de la ECU no debe buscar solo más potencia. Debe conservar la relación entre aire, combustible, encendido, torque y temperatura. El objetivo correcto es que el motor responda mejor sin perder margen de seguridad ni generar correcciones agresivas del sistema.
Por eso el trabajo no se cierra en el archivo editado. Se cierra cuando la escritura fue correcta, el checksum quedó válido, el datalog confirma la respuesta esperada y el vehículo mantiene estabilidad en uso real. Esa es la diferencia entre una modificación visualmente atractiva y un mapeo de la ECU técnicamente defendible.
Componentes de la ECU automotriz
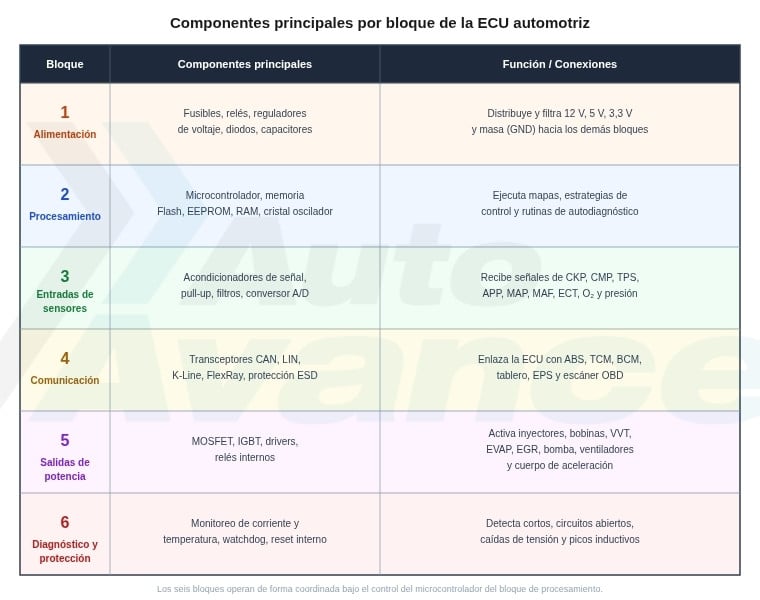
La ECU es el módulo electrónico que coordina el funcionamiento del motor y de varios sistemas del vehículo. En su interior, los componentes de la ECU automotriz se agrupan en bloques funcionales independientes, cada uno encargado de una tarea concreta dentro del proceso de control: recibir datos, procesarlos, comunicarlos y ejecutar una respuesta sobre los actuadores. Esta organización por bloques es la base del diseño de cualquier unidad de control electrónico moderna.
Identificar estos bloques resulta útil durante el diagnóstico. Un síntoma como pérdida de comunicación con el escáner, un actuador que no responde o un reinicio inesperado del motor puede rastrearse hasta un bloque específico dentro de la unidad de control. Este artículo describe los seis bloques principales de la ECU junto con los componentes electrónicos que integra cada uno.
Bloque de alimentación: la base eléctrica de la ECU
El bloque de alimentación recibe la energía de la batería del vehículo y la distribuye, regulada y filtrada, hacia el resto de los circuitos internos. Sin una alimentación estable, el microcontrolador, los conversores de señal y las etapas de salida no operan con precisión.
Reguladores de voltaje y líneas de distribución
La ECU recibe alimentación nominal de 12 V desde la batería a través de un relé principal. A partir de esa tensión, los reguladores de voltaje generan las líneas internas de trabajo: 5 V para la referencia de los sensores analógicos y para los circuitos lógicos periféricos, y una línea de masa o negativo común para todo el sistema. En los microcontroladores actuales, un segundo regulador reduce la tensión a 3,3 V o menos para alimentar el núcleo de procesamiento. Esta etapa adicional no siempre se menciona en los esquemas básicos, pero es estándar en el diseño de las unidades de control modernas.
Fusibles, relés, diodos y capacitores de protección
Los fusibles interrumpen el circuito ante una sobrecorriente y protegen el cableado y los componentes internos frente a un cortocircuito externo. Los relés conmutan la alimentación principal de la ECU y de los circuitos de potencia bajo el comando del microcontrolador. Los diodos de protección bloquean la conexión de polaridad inversa y absorben transitorios de voltaje provenientes del sistema eléctrico del vehículo. Los capacitores filtran el rizado de la fuente y estabilizan las líneas de 12 V y 5 V frente a variaciones bruscas de carga, como el arranque del motor o la conexión de un consumidor de alta corriente.
Bloque de procesamiento: el núcleo de cálculo de la ECU
El microcontrolador como unidad central
El microcontrolador ejecuta los mapas de inyección, encendido y las estrategias de control programadas por el fabricante. Procesa de forma simultánea las señales digitalizadas de los sensores, calcula los tiempos de activación de cada actuador y ejecuta las rutinas de autodiagnóstico del sistema. La velocidad de procesamiento determina la resolución con la que la ECU ajusta la inyección y el encendido en cada ciclo del motor.
Memorias Flash, EEPROM y RAM
El microcontrolador trabaja junto con tres tipos de memoria, cada una con una función distinta. La memoria Flash almacena el firmware y los mapas de calibración del fabricante; es no volátil y se reprograma durante una actualización de software o una reprogramación de la ECU. Luego, la memoria EEPROM guarda información que debe conservarse aunque se desconecte la batería: valores adaptativos de mezcla y ralentí, código del inmovilizador y kilometraje, entre otros datos según el fabricante. Finalmente, la memoria RAM almacena los datos de trabajo durante la operación del motor y su contenido se borra al apagar el motor.
Cristal oscilador y temporización
El cristal oscilador genera la señal de reloj que sincroniza todas las operaciones internas del microcontrolador. Esta referencia de tiempo es la base para calcular los ángulos de inyección y encendido en función de la señal del CKP, y para coordinar la comunicación con los demás módulos del vehículo. La frecuencia exacta del cristal varía según el fabricante y el modelo del microcontrolador; no existe un valor único de referencia aplicable a todas las ECU.
Bloque de entradas de sensores: la recepción de señales
Acondicionamiento de señal y conversión A/D
Antes de llegar al microcontrolador, cada señal de sensor pasa por un circuito acondicionador. Este circuito incluye resistencias pull-up, que fijan el nivel de referencia en sensores tipo Hall o de salida de colector abierto, y filtros que eliminan el ruido eléctrico de alta frecuencia generado por el sistema de encendido y los motores eléctricos del vehículo. El conversor analógico-digital (A/D) transforma las señales de voltaje continuo en valores numéricos que el microcontrolador puede procesar.
Sensores de posición y temperatura
El bloque de entradas recibe líneas dedicadas para el sensor CKP (posición del cigüeñal) y el sensor CMP (posición del árbol de levas), cuyas señales sincronizan la inyección y el encendido con el ciclo del motor. También recibe la señal del TPS (posición de la mariposa de aceleración), del APP (posición del pedal acelerador) en sistemas de aceleración electrónica, y del ECT (temperatura del refrigerante del motor), que la ECU utiliza para ajustar la mezcla y el ralentí en frío.
Sensores de carga del motor y composición de gases
Las líneas del MAP (presión absoluta del múltiple), el MAF (masa de aire), el sensor de oxígeno y los sensores de presión de combustible o de aceite completan el bloque de entradas. Estas señales, propias de los sensores del motor, determinan la carga real del motor y la composición de la mezcla aire-combustible, datos que el microcontrolador utiliza para calcular el tiempo de inyección y el avance de encendido en cada ciclo.
Bloque de comunicación: integración con otros módulos
Transceptores CAN, LIN, K-Line y FlexRay
El bloque de comunicación conecta la ECU con el resto de los módulos electrónicos del vehículo mediante transceptores específicos para cada protocolo. El bus CAN (Controller Area Network) es la red principal de comunicación entre módulos de control en la mayoría de los vehículos modernos. El bus LIN (Local Interconnect Network) opera a menor velocidad y conecta actuadores y sensores periféricos. El protocolo K-Line es una línea de diagnóstico de un solo hilo, presente en sistemas anteriores a la generalización del CAN para diagnóstico OBD. El bus FlexRay opera a mayor velocidad que el CAN y se reserva para sistemas de control de chasis y seguridad en las plataformas que lo incorporan.
Protección ESD y enlace con otros módulos
Las líneas de comunicación incluyen circuitos de protección contra descargas electrostáticas (ESD), ya que están más expuestas a transitorios provenientes del arnés del vehículo que las líneas internas de la ECU. A través de estos buses, la ECU intercambia información con el módulo ABS, la transmisión (TCM), el módulo de carrocería (BCM), el tablero de instrumentos, la dirección asistida eléctrica (EPS) y el escáner de diagnóstico conectado al puerto OBD.
Bloque de salidas de potencia: activación de actuadores
MOSFET, IGBT y drivers de potencia
Las salidas de potencia activan los actuadores del motor mediante etapas de conmutación de alta corriente. El MOSFET (Metal-Oxide-Semiconductor Field-Effect Transistor) es el elemento de conmutación más usado para activar los inyectores de combustible, debido a su baja resistencia en conducción y su alta velocidad de conmutación. El IGBT (Insulated Gate Bipolar Transistor) se emplea en el circuito primario de las bobinas de encendido, donde debe manejar la corriente de carga de la bobina y soportar el pico de voltaje generado al cortar el circuito. Cada salida cuenta con un driver: un circuito que adapta la señal lógica del microcontrolador a la corriente necesaria para activar el MOSFET o el IGBT correspondiente. Algunas ECU integran relés internos para activar circuitos de mayor consumo, como la bomba de combustible o los ventiladores de enfriamiento.
Actuadores controlados desde el bloque de salidas
El bloque de salidas controla los inyectores de combustible, las bobinas de encendido, las válvulas VVT (variable valve timing) que ajustan el tiempo de apertura de las válvulas, el solenoide de purga del sistema EVAP (control de emisiones evaporativas), la válvula EGR (recirculación de gases de escape), el relé de la bomba de combustible, los ventiladores de enfriamiento y el motor del cuerpo de aceleración electrónico.
Bloque de diagnóstico y protección: supervisión continua
Monitoreo de fallas eléctricas
El bloque de diagnóstico y protección supervisa de forma continua el estado eléctrico de los circuitos de la ECU. Monitorea la corriente que circula por cada salida de potencia, la temperatura de los componentes críticos, los cortocircuitos a masa o a positivo, los circuitos abiertos y las caídas de tensión fuera de rango en las líneas de alimentación. Cuando detecta una condición fuera de los parámetros esperados, registra un código de falla y, según la estrategia del fabricante, desactiva la salida afectada o activa un modo de funcionamiento limitado.
Watchdog, reset interno y protección contra picos inductivos
El watchdog es un temporizador que supervisa la ejecución del software del microcontrolador. Si el software no responde dentro del tiempo esperado, el watchdog fuerza un reset interno de la ECU para devolver el sistema a un estado conocido. Los circuitos de protección contra picos inductivos absorben la energía liberada al desactivar estos componentes y protegen los MOSFET e IGBT del bloque de salidas de potencia.
Diagnóstico por bloques: la utilidad práctica de conocer los componentes de la ECU automotriz
Conocer los componentes de la ECU automotriz por bloques permite ubicar con mayor precisión el origen de una falla. Un motor que no enciende y no se comunica con el escáner apunta al bloque de alimentación o de procesamiento. Un actuador que no responde a pesar de recibir el comando correcto apunta al bloque de salidas de potencia. Una pérdida de comunicación con un módulo específico, sin afectar al resto del vehículo, apunta al transceptor correspondiente dentro del bloque de comunicación. Esta lógica de diagnóstico por bloques reduce el tiempo de búsqueda y evita el reemplazo de componentes sin diagnóstico previo.
Sensores importantes del motor
Sensores importantes del motor son los responsables directos de que un vehículo tenga fuerza, buena respuesta y una mezcla correcta y eficiente. En los motores antiguos, estos ajustes se realizaban de forma mecánica mediante tornillos, diafragmas y control de vacío; hoy, esa misma lógica la ejecuta la ECU utilizando señales eléctricas provenientes de sensores estratégicos.
Sensores importantes del motor como el TPS, el MAF y el MAP reemplazan el criterio manual del ajuste tradicional por cálculos electrónicos precisos. Comprender su función permite interpretar por qué un motor moderno pierde potencia, responde mal o trabaja fuera de rango, incluso cuando mecánicamente aparenta estar en buen estado.
¿Cuáles son los sensores importantes del motor y por qué influyen en la potencia?
Dentro del sistema de gestión electrónica, existen tres sensores que determinan directamente la carga del motor, la cantidad de combustible inyectado y la respuesta al acelerador. Estos sensores trabajan de forma coordinada para que la ECU tome decisiones correctas en tiempo real.
- Tambien te puede interesar: Sensores del motor
Sensor TPS: referencia directa de la demanda del conductor
El sensor TPS cumple la función de informar a la ECU cuánto se está abriendo el acelerador, es decir, cuánta potencia está solicitando el conductor. En los sistemas antiguos, esta información se transmitía de manera mecánica; hoy se traduce en una señal eléctrica proporcional al ángulo de la mariposa.
Cuando el TPS falla, el motor se siente torpe, presenta vacíos al acelerar, tironeos o una respuesta lenta e imprecisa. Estas condiciones suelen generar códigos de falla entre P0120 y P0124, indicando incoherencias entre la señal del sensor y el movimiento real del acelerador.
Sensor MAF: control de la cantidad real de aire aspirado
El sensor MAF es uno de los sensores importantes del motor porque mide la masa real de aire que ingresa al sistema de admisión. Con esta información, la ECU calcula con precisión cuánta gasolina debe inyectar para mantener la mezcla adecuada bajo cualquier condición de carga.
Cuando el MAF está contaminado o dañado, el motor pierde fuerza, aumenta el consumo de combustible y la mezcla se vuelve inestable. El síntoma típico es una mala respuesta bajo carga, acompañado de códigos DTC entre P0100 y P0104.
Sensor MAP: interpretación electrónica de la carga del motor
El sensor MAP informa a la ECU la presión existente dentro del múltiple de admisión, lo que permite determinar la carga real del motor. En los sistemas antiguos esta variable se evaluaba por vacío; hoy se convierte en una señal eléctrica precisa.
Una falla en el MAP puede provocar arranques difíciles, ralentí inestable o detonación al acelerar. En muchos casos, el problema se percibe en el comportamiento del motor más que en una falla visual evidente. Los códigos más comunes asociados a este sensor van de P0105 a P0109.
Por qué entender los sensores importantes del motor mejora el diagnóstico
Cuando TPS, MAF y MAP trabajan de manera coherente, la ECU logra una mezcla correcta, potencia estable y una respuesta uniforme, replicando lo que antes hacía un ajuste fino realizado por un mecánico experimentado. Si uno de estos sensores falla, el motor pierde sincronía, de la misma forma que ocurría con un carburador mal regulado.
Comprender primero el principio de funcionamiento y luego interpretar la señal eléctrica es la base del diagnóstico electrónico moderno, tal como se enseña hoy en Auto Avance. Esta lógica permite pasar de cambiar piezas a diagnosticar con criterio técnico, optimizando tiempo, costos y resultados.
Sensores del motor que controlan la potencia del vehículo
Los sensores del motor son fundamentales para garantizar el mejor rendimiento de tu vehículo, ya que suministran a la ECU información precisa sobre flujo de aire, posición de componentes y condiciones de combustión. Sin datos fiables, la gestión de la potencia se ve comprometida y, por ende, el consumo de combustible y las emisiones pueden aumentar.
En este artículo analizamos en detalle cinco sensores del motor esenciales para optimizar la potencia: sensor de flujo de aire (MAF), sensor de posición del acelerador (TPS), sensor de oxígeno (O₂), sensor de detonación (Knock) y sensor de posición del árbol de levas (CMP). Conocer su funcionamiento y ubicación te permitirá anticipar fallas y mantener tu motor al máximo de su capacidad.
Importancia de los sensores del motor en la gestión de potencia
La gestión electrónica de un motor moderno depende de los sensores del motor para ajustar parámetros críticos como la cantidad de combustible inyectado, el encendido y la recirculación de gases. Cada sensor interactúa con la ECU en tiempo real, corrigiendo desviaciones y asegurando una combustión eficiente.
¿Cuáles son los sensores que controlan la potencia de mi vehículo?
Sensor de flujo de aire (MAF)
El sensor MAF mide el volumen de aire que ingresa al colector de admisión. La ECU emplea este dato para calcular con precisión la inyección de combustible, evitando mezclas ricas o pobres que reducen la potencia y aumentan el consumo.
Sensor de posición del acelerador (TPS)
El TPS informa la posición exacta del pedal de acelerador o de la mariposa electrónica. Gracias a esta señal, la ECU modula la respuesta del motor y adapta la entrega de par según la demanda del conductor, optimizando aceleración y desempeño.
Sensor de oxígeno (O₂)
Ubicado en el tramo de escape, el sensor O₂ analiza la proporción de oxígeno en los gases residuales. La ECU utiliza esta información para ajustar la mezcla aire-combustible en tiempo real, manteniendo un equilibrio que maximiza la potencia y minimiza emisiones contaminantes.
Sensor de detonación (Knock Sensor)
El Knock Sensor detecta vibraciones generadas por detonaciones prematuras en la cámara de combustión. Cuando la ECU recibe esta señal, retarda el avance del encendido para evitar daños y preservar el rendimiento óptimo del motor.
Sensor de posición del árbol de levas (CMP)
El sensor CMP monitoriza la posición del árbol de levas, diferenciando entre fases de admisión y escape. Con esta información, la ECU sincroniza la inyección de combustible y la chispa de encendido en el momento exacto, asegurando un ciclo de combustión eficiente.
Sinergia de sensores del motor y ECU para un rendimiento óptimo
Estos cinco sensores del motor trabajan en conjunto con la unidad de control para mantener el motor dentro de sus parámetros ideales. Un fallo en cualquiera de ellos puede traducirse en pérdida de potencia, aumento de consumo y posibles daños a largo plazo. Por ello, es esencial realizar mantenimientos preventivos y diagnósticos periódicos con escáner automotriz.
Sigue leyendo en nuestro blog técnico automotriz.
Resistencia de inyector de combustible – Medición y Rangos Óptimos
Resistencia de inyector de combustible es un parámetro fundamental para el diagnóstico preciso del sistema de inyección. Medir la resistencia de inyector de combustible permite identificar de manera temprana posibles defectos y evitar reparaciones costosas. Además, esta medición respalda la verificación de componentes nuevos y facilita el reclamo de garantía ante proveedores.
En vehículos donde los valores de resistencia varían según la marca y el modelo, conocer el rango óptimo de resistencia de inyector resulta esencial. Una resistencia fuera de tolerancia puede provocar mezclas incorrectas de aire y combustible, generar problemas de encendido o dañar el convertidor catalítico.
Importancia de la resistencia del inyector
La resistencia del inyector alerta sobre fallas internas de la bobina antes de que el vehículo presente síntomas evidentes. Un inyector con resistencia correcta garantiza un funcionamiento uniforme del pulso de apertura y cierre, optimizando la atomización de combustible y prolongando la vida útil tanto de la ECU como del convertidor catalítico.
- Te interesaría formarte en reparación de ECU
Procedimiento para medir la resistencia del inyector
Para realizar la medición en condiciones adecuadas, primero desconecta la batería del vehículo y extrae el inyector siguiendo las indicaciones del fabricante. Ajusta el multímetro en la escala de ohmios recomendada y coloca las puntas en los terminales de la bobina, respetando la polaridad. Espera a que la lectura se estabilice antes de registrar el valor y compáralo con el rango de referencia.
Guía de rangos de resistencia por marca
A continuación, se presenta una tabla orientativa con valores típicos de resistencia según el tipo de inyector y algunas referencias de fabricantes. Siempre consulta el manual técnico oficial para datos precisos de cada modelo.
| Tipo de inyector | Rango de resistencia (Ω) |
| Inyectores de alta impedancia (convencionales) | 12 – 16 |
| Inyectores de baja impedancia (alto rendimiento) | 2 – 3 |
Consecuencias de una resistencia fuera de rango
Cuando la resistencia de inyector está por debajo del rango óptimo, el consumo de corriente se incrementa, lo que puede sobrecargar y dañar el circuito de la ECU. Por el contrario, una resistencia excesivamente alta impide que el inyector abra o cierre correctamente, alterando la mezcla de aire y combustible.
Impacto en la mezcla de aire y combustible
Una apertura irregular del inyector provoca desequilibrios en la pulverización, lo que se traduce en fallos de encendido, pérdida de potencia o aumento de emisiones contaminantes.
Efectos en el circuito de la ECU
Una bobina con resistencia baja deriva en picos de corriente que pueden quemar componentes internos de la ECU o disparar códigos de error relacionados con sobrecorriente.
Mantener la resistencia de inyector de combustible dentro de los rangos especificados por el fabricante es clave para un rendimiento óptimo y la prevención de daños costosos. Realizar mediciones periódicas con un multímetro calibrado y comparar los resultados con los valores de referencia contribuye a un diagnóstico temprano y fiable.
Evitar daños en la ECU
Evitar daños en la ECU , es decir, la Unidad de Control Electrónico (ECU), el cual es el componente encargado de gestionar y optimizar el funcionamiento del motor es de mucha importancia.
Un daño en la ECU no solo deja inoperativo el vehículo, sino que su reemplazo puede superar los costos de múltiples mantenimientos. Por ello, en este artículo técnico —tal cual como hemos visto en nuestros cursos de Auto Avance— te presentamos las causas más frecuentes de fallas y las mejores prácticas para prevenir el quemado de la ECU y evitar costosos reemplazos.
Causas más frecuentes de daño en la ECU
- Inversión de polaridad al arrancar la batería
Al utilizar cables de arranque o arrancadores portátiles, invertir la polaridad o conectar mal los bornes puede generar un cortocircuito instantáneo. Esta sobrecorriente fluye directamente hacia la ECU y otros módulos electrónicos, provocando el quemado de componentes sensibles.
- Evitar daños en la ECU desconectando la batería antes del mantenimiento
Realizar tareas de limpieza de sensores o sincronización del motor sin aislar la batería expone la ECU a picos de tensión accidentales. Desconectar el terminal negativo elimina rutas de corriente no deseada y protege tanto la ECU como otros sistemas eléctricos.
- Uso de herramientas de prueba inapropiadas
Las lámparas de prueba tradicionales consumen más amperaje que el circuito interno de la ECU, por lo que someterla a este tipo de carga puede comprometer su integridad. Un multímetro digital calibrado ofrece lecturas precisas y un consumo mínimo, asegurando mediciones sin riesgo de daño.
- Empalmes sin soldadura y resistencia elevada
Los empalmes rápidos o “conectores por presión” incrementan la resistencia de la línea, generan calor y pueden aislar mal la corriente. Una soldadura correcta garantiza continuidad, evita puntos calientes y protege la señal hacia la ECU.
- Selección incorrecta de fusibles
Cada circuito eléctrico cuenta con un fusible diseñado para interrumpir la corriente en condiciones de sobrecarga. Instalar uno con amperaje superior omite la protección y permite que el sobrevoltaje llegue directamente a la ECU; uno de amperaje inferior puede fundirse innecesariamente y dejar el sistema sin alimentación.
- Conexiones a tierra deficientes
Durante trabajos de carrocería o pintura, es habitual desconectar cables de chasis sin reinstalarlos adecuadamente. Esto genera tierra flotante, interferencias y disparos de picos de voltaje que afectan la ECU y otros módulos.
- Sobrecarga por accesorios eléctricos
La instalación de equipos adicionales (equipos de sonido, luces auxiliares o cargadores rápidos) sin evaluar la capacidad del circuito original puede recalentar el cableado, elevar la resistencia y desestabilizar la tensión que recibe la ECU.
Recomendaciones prácticas para evitar daños en la ECU
- Verificación estricta de polaridad y uso de arrancadores inteligentes
Antes de encender un arrancador externo o usar cables de puente, identifica siempre el borne positivo y negativo, y emplea arrancadores dotados de protección contra inversión de polaridad.

- Procedimiento de desconexión de batería
Apaga el vehículo, espera al menos 30 segundos para descarga interna y luego retira primero el borne negativo y, a continuación, el positivo. Esta secuencia minimiza riesgos de picos de tensión.
- Empleo de multímetro digital calibrado
Utiliza un multímetro con funciones de baja impedancia y fusibles internos en buen estado. Mide voltajes, corrientes y resistencias sin introducir consumos extras en el circuito de la ECU.
- Técnica de soldadura profesional en empalmes
Funde estaño de calidad y añade funda termo retráctil para aislar correctamente los empalmes. Esto garantiza una conexión mecánica y eléctrica estable a largo plazo.
- Selección precisa de fusibles según especificaciones
Consulta siempre el manual técnico del fabricante o los diagramas eléctricos del vehículo para reemplazar fusibles con los valores originales de amperaje.
- Comprobación de conexión a tierra en trabajos de carrocería
Después de pintar o reparar la carrocería, revisa con un multímetro que exista continuidad entre el chasis y el terminal negativo de la batería. Un buen contacto a tierra evita interferencias y picos.
- Evaluación del consumo antes de instalar accesorios
Calcula la demanda total de los nuevos dispositivos y verifica que no supere la capacidad del circuito. En caso necesario, instalar relés y fusibles dedicados para no comprometer el sistema principal.
Prevenir el quemado de la ECU requiere disciplina en el mantenimiento eléctrico y el uso de herramientas adecuadas. Siguiendo estas recomendaciones técnicas, prolongas la vida útil de tu sistema de gestión de motor y evitarás el reemplazo de la ECU, optimizando tanto tu inversión como el rendimiento del vehículo.
Unidad de Control de Motor pruebas de avería
La Unidad de Control de Motor ECU, también conocida por otros nombres como: computadora a bordo, cerebro de motor, centralita electrónica, es la encargada de regular las funciones de los actuadores del motor. Su función principal es, lograr una inyección de combustible homogénea.
Dentro de los principales fabricantes de unidades de control de motor, encontramos los siguientes:
- Bosch
- Siemens
- Motronic
- Denso
- Fomoco (Pcm de Ford)
- Delphi (Principalmente Ecus para Diesel)
- VDO (Europeos)
A pesar de que las computadoras automotrices son muy confiables, en muchos casos suelen fallar, debido, entre otras causas, a procedimientos de mantenimiento inadecuados sobre el auto.
Causas como: lavar el motor con agua a presión, suministrar carga desde otro coche (conocido como “puente”), instalación de accesorios eléctricos y audio al auto, se encuentran dentro de las más comunes, al momento de dañar la ECU.
Las fallas del sistema electrónico del auto son difíciles de identificar, son intermitentes y requieren de equipos especializados para solucionar.
Por lo tanto vamos a especificar algunos procedimientos lógicos que te llevarán a la conclusión de que la unidad de control de motor está fallando.
Ruta de Prueba para una Unidad de Control de Motor
Partamos de lo básico, lo primero que debes tener en cuenta, es que la computadora se encuentra allí para una función esencial:
Combinar aire, combustible y chispa, para que se produzca la combustión dentro del motor, y así, generar la potencia necesaria para que el vehìculo se desplace.
Por lo anterior, antes de que llegues a la conclusión de que la computadora ECU está fallando, te sugerimos seguir la siguiente ruta, para descartar situaciones que impidan que se produzca alguno de los tres elementos esenciales de la receta: combustible, aire, chispa.
Suena sencillo, sin embargo, en los autos modernos, para producir estos tres elementos, el sistema electrónico utiliza toda una red moderna de:
- Sensores de alta precisión que miden a todo momento condiciones de temperatura, presión, posición de componentes, y muchos factores determinantes adicionales.
- Cableados para transmitir datos mediante una red de comunicación desde y hacia la computadora.
- Y actuadores robustos que ejecutan acciones sincronizadas mediante comandos emitidos por el cerebro (ECU).

Pero en este caso nos concentramos en descartar lo “simple” para luego adentrarse en lo “complejo”, y llegar a la conclusión de que la unidad de control está averiada.
Ruta de diagnóstico automotriz antes de intervenir la ECU
El auto no da arranque y no enciende.
Batería muerta, baja carga o Falso contacto de los Bornes de la Batería:
Verifique el voltaje de la batería con un multímetro, cargue la batería o conecte un arrancador, verifique el estado de los bornes de la batería, verifique el cable de conexión a tierra del motor que esté en buen estado y firme, porque luego de trabajos de pintura, este punto de contacto queda aislado. Reemplace la batería.
Fusibles abiertos:
Verifique todos los fusibles que alimentan a la unidad de control, verifique si la alarma o el inmovilizador cortan la corriente a alguno de los fusibles. Reemplace fusibles defectuosos.
Relevador de arranque fallando:
Verificar los relevadores del sistema de arranque, para verificar que no esté fallando, o intermitente. Verificar el arranque del motor que no esté “pegado” o “atascado”.
Conectores de la ECU en mal estado:
En algunos casos, el conector de la ecu está mal estado por mala manipulación, y con cables descubiertos, luego de malas prácticas de manipulación. Verifique que no existan cables en corto de corriente, verifique los pines del conector para limpiar suciedad y corrosión. Utilice una brocha y alcohol isopropílico para limpiar los conectores de la ECU.
Encendido acciona con el pedal del clutch o embrague:
En algunos modelos de autos, para que el auto de arranque debe presionar el pedal del clutch o embrague. Verifique este detalle ya que es posible que por este motivo no arranque el auto. Verifique el interruptor ubicado en el embrague ya que puede estar en mal estado.
El auto da arranque pero no enciende
No se produce chispa en el encendido:
Verifique cada una de las bujías, verifique que sean las recomendadas para el modelo del auto, verifique también las bobinas del encendido y el sistema del distribuidor (si es el caso). Es importante verificar que no exista un cableado roto o mal conexión en las bobinas o coil.
No llega gasolina ni al riel ni a los inyectores:
Verifique la presión de la bomba de combustible, verifique si hay alguna línea de combustible abierta u obstruida. Verifique si el filtro de combustible está obstruido. Verifique el relevador de la bomba de combustible y los fusibles. Compruebe los inyectores en banco mediante una prueba de caudal. Lave los inyectores en el ultrasonido.
Sensor CKP en mal estado, con línea de señal abierta, o en corto circuito:
El Sensor CKP es el encargado de enviar la señal de RPM (Velocidad de giro del motor) a la unidad de control del motor. Por lo tanto comprueba esta señal de referencia de 5 voltios, mediante el uso de multímetro. Valide también con un scanner si el dato de RPM en el flujo de datos se muestra al momento de dar arranque al motor.
Este sensor Crankshaft Position Sensor es de VITAL IMPORTANCIA (Ver Video), por lo tanto compruebe su conexión, así como el cableado hasta la ECU.
No hay compresión en los cilindros:
Realice una prueba de compresión sobre cada uno de los cilindros del motor, muchas veces si el auto estuvo por mucho tiempo parado, los anillos del pistón se adhieren a las paredes del cilindro. Por lo tanto una sugerencia válida es aplicar lubricante directamente a los anillos y girar de manera manual el motor.
El auto enciende y luego se apaga o enciende de manera inestable.
Corte en el suministro de combustible:
Compruebe el filtro de gasolina, verifique que no existan fugas de combustible, y verifique el nivel real del combustible (es posible que el medidor del nivel del combustible esté en mal estado)
Es fundamental medir que la presión de combustible sea la correcta en el riel de inyectores (Ni muy alta ni muy baja), ya que en algunos casos instalan una bomba de combustible que no es la sugerida para el modelo del auto.
Flujo de aire de aire en el sistema de admisión no adecuado:
El sensor MAF (Mass Air Flow), o sensor de flujo de aire, es el encargado de medir la cantidad de aire que ingresa al sistema de admisión del motor, para que el motor regule su ingreso al motor mediante el cuerpo de aceleración.
Mida las señales de referencia del sensor MAF (Ver Video), o en su defecto desconecte el sensor para verificar si el motor regula el ralentí. Cambie el sensor MAF si está defectuoso. Compruebe también, que no exista fuga de vacío en alguna manguera.
Problemas adicionales relacionados con la unidad de control de motor
Luego de seguir la ruta de diagnóstico sugerida, hay otros tipos de problemas que se relacionan directamente con la computadora, y que son una alerta para intervenir la misma.
Dentro de los más comunes identificamos los siguientes:
- No hay comunicación con el scanner.
- Códigos de falla DTC que no desaparecen. Luz de advertencia (Check Engine) encendida de manera permanente.
- Problemas permanentes de fuego perdido o Misfire.
- Mezcla rica o pobre. Problemas en el sistema de emisiones, sensor de oxígeno con señales erráticas.
La unidad de control de motor se puede reparar, sin embargo requiere de un conocimiento especializado para no causar daños permanentes en sus circuitos internos.
En el curso de reparación de computadoras te damos las herramientas para que desarrolles esta labor de manera profesional.
De la mano de un ingeniero especialista, te guiamos en los fundamentos de la reparación de computadoras automotrices ECUS.
Una vez aprendas esta habilidad, podrás incursionar en este lucrativo negocio, y sobre todo llevar tu profesión al siguiente nivel.
Tips para Reprogramar ECU con J2534
El protocolo de comunicación J2534, es un sistema que brinda la posibilidad al Técnico Automotriz, y aficionados del automóvil, acceder a los parámetros de programación internos, de las unidades de control electrónico ECU en vehículos modernos. Utiliza los siguientes TIPS sencillos para reprogramar ECU con J2534.
¿Qué necesitas para Reprogramar ECU con J2534 de manera segura?
Para acceder al software interno de la ECU automotriz, y efectuar una actualización del mismo, o un cambio de algunos parámetros de funcionamiento del motor, necesitas: Un equipo Interfaz USB, una PC personal y acceso a la plataforma de internet propia del fabricante de auto.
En la actualidad muchos técnicos aún no están familiarizados con estos conceptos siendo estos, una muy buena fuente de ingresos para el Taller Automotriz.
¿Qué es el Firmware de una Computadora Automotriz o ECU?

Toda computadora automotriz ECU contiene instalado un “firmware” en su memoria.
Este es el programa encargado de dar instrucciones a los actuadores electrónicos del motor para buscar las mejores condiciones de operación de acuerdo a la información recibida por los sensores.
Es decir que el sistema de emisiones está sujeto a la mejor configuración o “firmware” instalada en la ECU para tal fin.
El firmware instalado en la ECU puede ser reemplazado por versiones actualizadas con el fin de optimizar las condiciones electrónicas del motor, mejorando a su vez el desempeño y las emisiones del motor.
Por lo general este tipo de trabajo se realiza en el Dealer o Concesionario de la marca.
Esto se debe a que los equipos que estaban designados para modificar este tipo de información en la ECU eran demasiados costosos y difíciles de conseguir.
Regulaciones Ambientales que llevan a Reprogramar ECU con J2534
En los Estados Unidos la EPA ( Agencia de Protección Ambiental) designó a la SAE ( Sociedad de Ingenieros Automotrices ) diseñar un protocolo de comunicación que permitiera a cualquier técnico en cualquier lugar.
Además de hacerlo utilizando un equipo y software de bajo costo. Para acceder y tener la posibilidad de actualizar el firmware de la ecu con el fin de instalar las mejoras implementadas en cada fabricante.
Es por esto que a partir del 2004, aparece la interface J2534 que permite hacer este tipo de trabajo con un costo accesible para los talleres independientes.
Sin embargo estos procesos requieren de un conocimiento especial en cuanto a las recomendaciones de seguridad.
Porque por si no lo sabías, se pueden ocasionar daños irreparables a las unidades de control ecu al momento de reprogramar con J2534.
Tip principal para Reprogramar ECU con J2534
La principal recomendación para que lleves a cabo este procedimiento, es mantener un voltaje de batería estable durante el tiempo en que se realizan las programaciones utilizando equipos que brindan esta posibilidad.

Consejos para Comprar una Interfaz de J2534
Para comprar una Interfaz USB de J2534 a OBDII, más conocida como JBOX, debes tener en cuenta que lo importante no es el precio, ya que te darás cuenta que todas las herramientas oscilan en el mismo rango de precio.
En vez de esto te aconsejamos que valides si la herramienta es homologada por el fabricante OEM, ya que en últimas, la plataforma OEM debe tener la capacidad de comunicar con esta interfaz JBOX.
Para consultar esto es muy sencillo, simplemente debes ir a la pagina de cada plataforma para reprogramar ECU con j2534 y consultar directamente.
Aquí puedes descargar un listado completo de estas plataformas.
Consejos para la compra de un Computador Laptop para Reprogramar con J2534
En cuanto al equipo recomendado para realizar reprogramaciones de ECU con J2534, debes tener en cuenta que cuente con Windows 7 o XP.
Ya que la mayoría de aplicaciones corren de manera segura bajo este sistema operativo.
Por otra parte también te recomendamos dedicar el uso de este equipo sólo para programaciones, ya que hay programas que activan el Firewall o Cortafuegos del antivirus y esto puede dañar el proceso de una programación de una ECU.
Existen infinidad de posibilidades para sacar el máximo de provecho a este tipo de herramientas, dentro de nuestra programación de capacitación virtual o curso online estaremos incluyendo un módulo exclusivamente para J2534, en el cual tendremos acceso a material multimedia sobre este tema.
Es importante conocer el procedimiento a la perfección y seleccionar el equipo adecuado ya que hay alternativas en el mercado de interfaces que pueden generar confusiones al momento de programar y puede que no sea compatible con el software del fabricante.